
La pinza adaptativa para la IA embodied
Diseñada para los procesos de entrenamiento de IA embodied, las operaciones de contacto y las tareas de manipulación de alto volumen que exige la nueva automatización.
Fuerza industrial con tacto fino
OmniPicker 3 combina 140 N de fuerza de agarre, validada con un millón de ciclos a plena carga, con sensores táctiles en la punta capaces de detectar 0,1 N.
Su compatibilidad nativa con UMI y las cámaras opcionales de profundidad u ojo de pez la convierten en la herramienta ideal para recoger datos de manipulación.
- Recogida de datos para IA
- Brazos colaborativos
- Robots móviles de manipulación
- Objetos irregulares y delicados
- Manipulación de alto volumen
Potente, precisa y ligera
Especificaciones publicadas por AGILINK para OmniPicker 3.
Validada con 1 millón de ciclos.
± 5 mm.
No penaliza la carga del brazo.
Para tareas exigentes.
En cada ciclo.
Sensores táctiles en la punta.
Una pinza creada para entrenar robots
Rendimiento industrial, agarre sensible y un ecosistema abierto de captura de datos.
Rendimiento industrial
140 N de fuerza validados con un millón de ciclos a plena carga.
Agarre adaptativo
Maneja objetos estándar, irregulares y delicados.
Tacto en la punta
Resolución de fuerza de 0,1 N.
Compatible con UMI
Integración nativa con la interfaz universal de manipulación.
Cámaras opcionales
De profundidad u ojo de pez para captar datos.
Buses estándar
Comunicación CANFD / RS485.
Fiabilidad de grado industrial
140 N de fuerza de agarre validados con un millón de ciclos a plena carga para las tareas de manipulación más exigentes.
- Fuerza máxima de 140 N
- 1 millón de ciclos a plena carga
- Carga útil de 5 kg
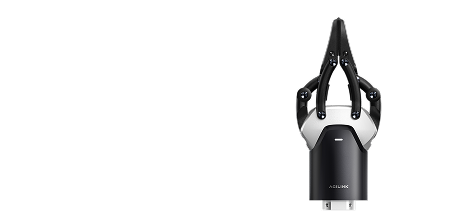
Sabe cuánta fuerza aplicar
Sus sensores táctiles en la punta, con resolución de 0,1 N, permiten manejar objetos estándar, irregulares y delicados.
- Resolución de fuerza de 0,1 N
- Objetos estándar, irregulares y frágiles
- Repetibilidad de ±0,1 mm
Un ecosistema abierto de captura de datos
Compatible de forma nativa con UMI y con cámaras opcionales de profundidad u ojo de pez para recoger datos de manipulación de calidad.
- Compatibilidad nativa con UMI
- Cámaras opcionales de profundidad u ojo de pez
- Pensada para entrenar modelos de IA embodied
Características técnicas principales
Resumen de las especificaciones publicadas por AGILINK para OmniPicker 3.
| Modelo | AGIBOT OmniPicker |
|---|---|
| Peso | < 800 g |
| Fuerza máxima | 140 N |
| Carrera máxima | 110 ± 5 mm |
| Carga útil máxima | 5 kg |
| Repetibilidad | ±0,1 mm |
| Resolución de fuerza | 0,1 N |
| Comunicación | CANFD / RS485 |
| Compatibilidad | UMI nativa · cámaras opcionales |
La pinza para el día a día de la IA embodied
Recogida de datos
Captura de demostraciones humanas con UMI para entrenar modelos.
Brazos colaborativos
Pick and place y manipulación en célula robótica.
Robots móviles
Efector final para plataformas como la Serie G.
¿Quieres incorporar AGIBOT OmniPicker a tu proyecto?
Te asesoramos sobre su integración en tu robot o célula y te la enseñamos funcionando en el CERH.